導入の流れ
STEP-01
積載量と駆動方式を選ぶ
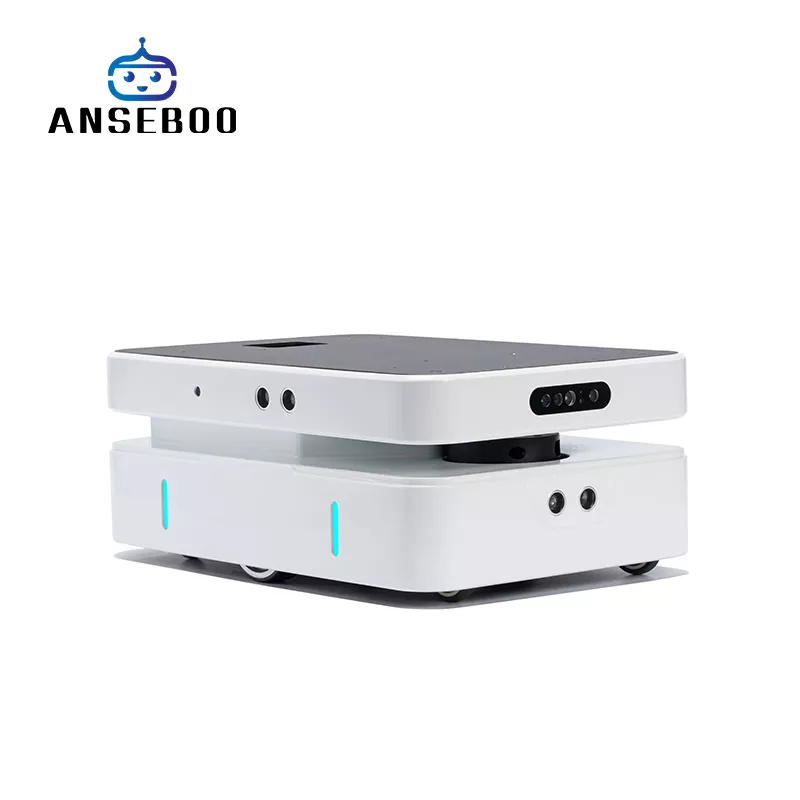
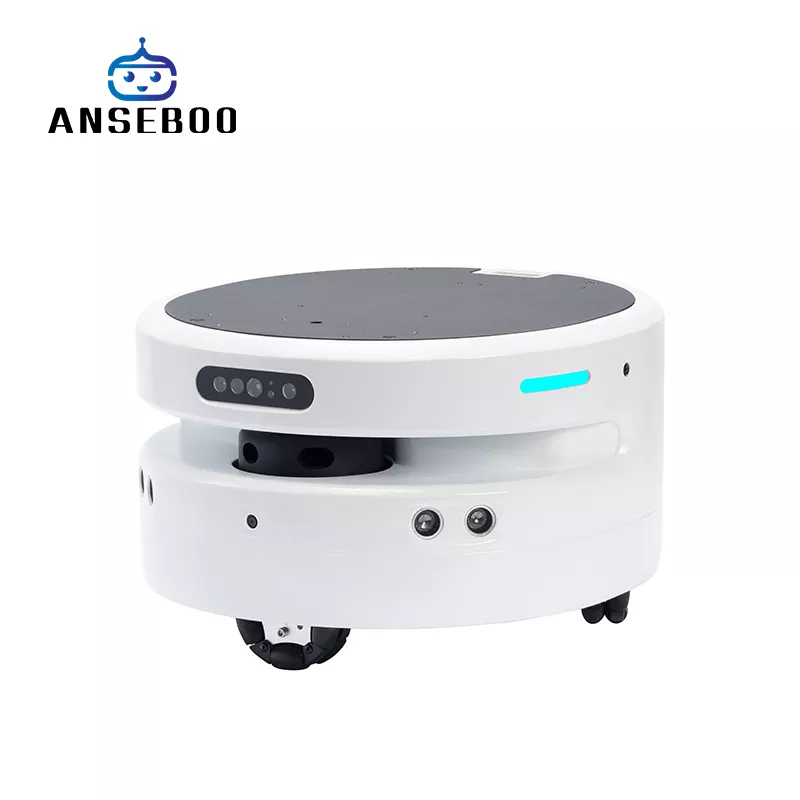
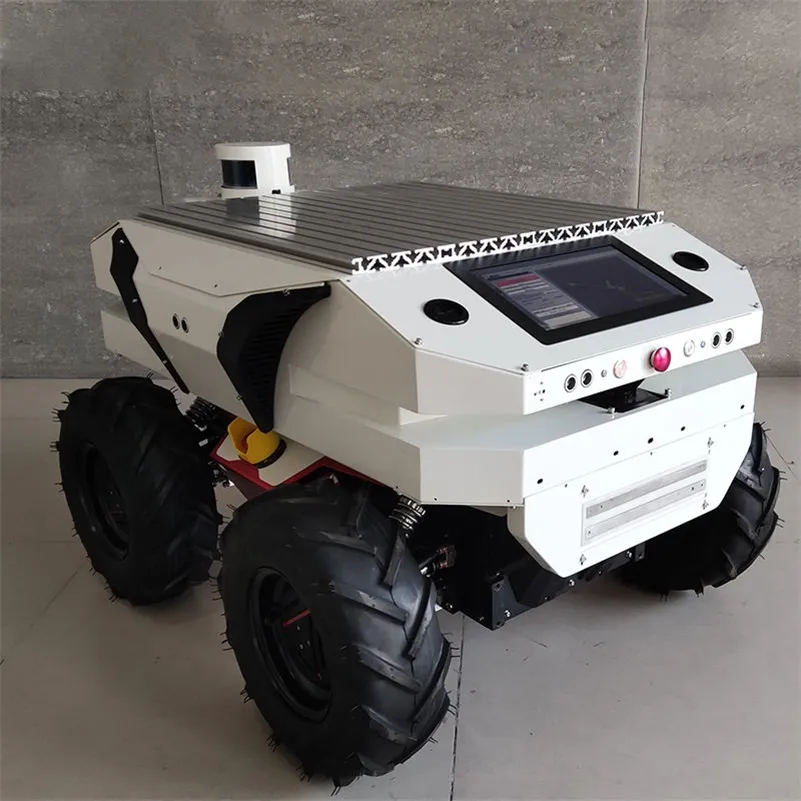
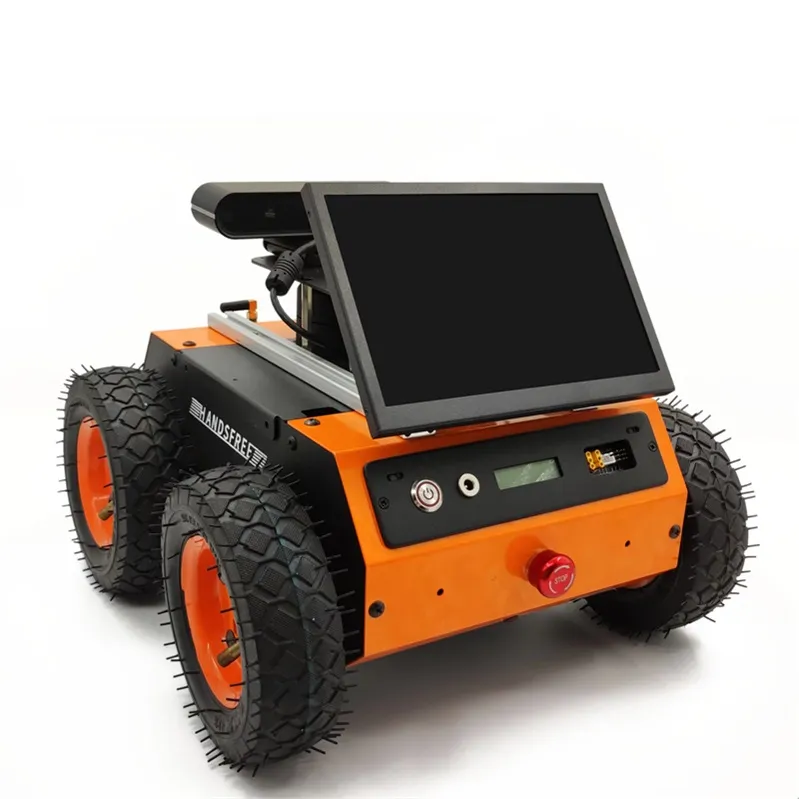
Gemini と Gemini-O は 10〜20 kg の卓上プラットフォーム、HA シリーズは 30 m ToF LiDAR と深度カメラを備え 50〜80 kg まで積載できます。
STEP-02
ROS で開発
ROS Melodic、Ubuntu、USB / WiFi / HDMI のインターフェースは文書化されており、学生が再構築・拡張できます。
STEP-03
アーム・センサー・クローラーを追加
同じエコシステムに 6 軸デスクトップアーム(Cutebot-arm)とクローラー型教材プラットフォームがあり、可動範囲を広げられます。
おすすめ機種
授業向けの卓上シャーシと、センサー・マニピュレーション研究向けの大型 AMR ベース。
購入前に確認したい3点
01
積載量とデッキ面積 — 10 kg は卓上、80〜100 kg なら追加センサー、アーム、産業用 PC を載せられます。
02
ナビゲーション構成 — LiDAR SLAM、RGB-D カメラ、ROS 対応度で、自前で実装する SLAM の量が決まります。
03
ドキュメント — 講座単位で発注する前に、SDK、配線図、ROS パッケージのバージョンを確認してください。
よくあるご質問
Gemini シャーシの ROS バージョンは?+
Gemini と Gemini-O は Ubuntu 上で ROS Melodic を実行し、USB・WiFi・HDMI を公開しています。
自前のセンサーや PC を載せられますか?+
はい。HA08 と HA09 は追加センサーと産業用 PC を搭載でき、50〜80 kg の積載で支えます。
授業向けの小型モデルはありますか?+
Thunder は 4 輪 ROS 教材シャーシ、Cutebot はクローラー型で、どちらも LiDAR SLAM と RGB-D カメラを備えます。