運作流程
STEP-01
先定載重與驅動形式
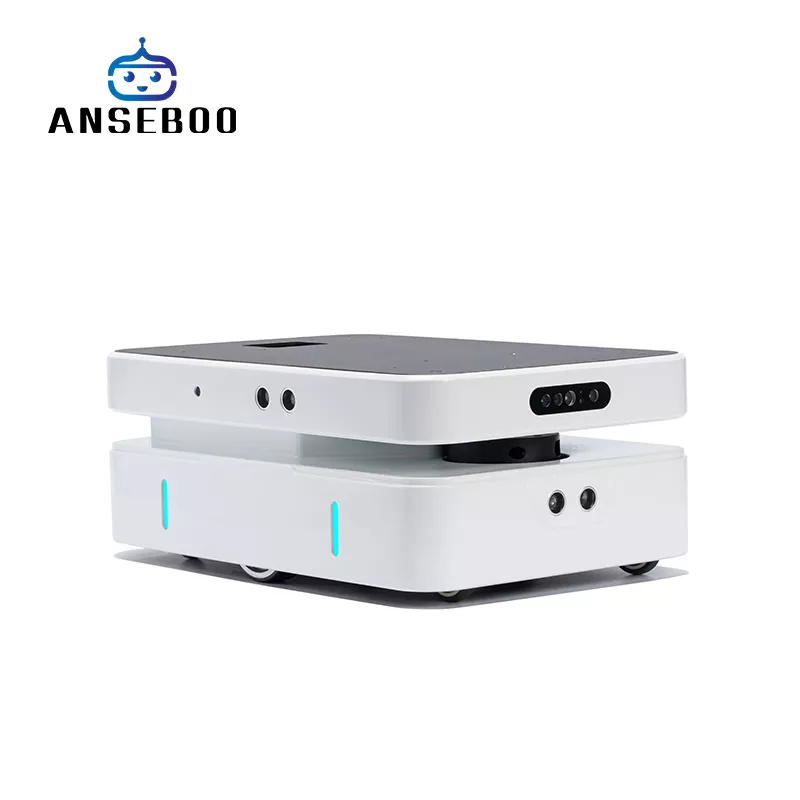
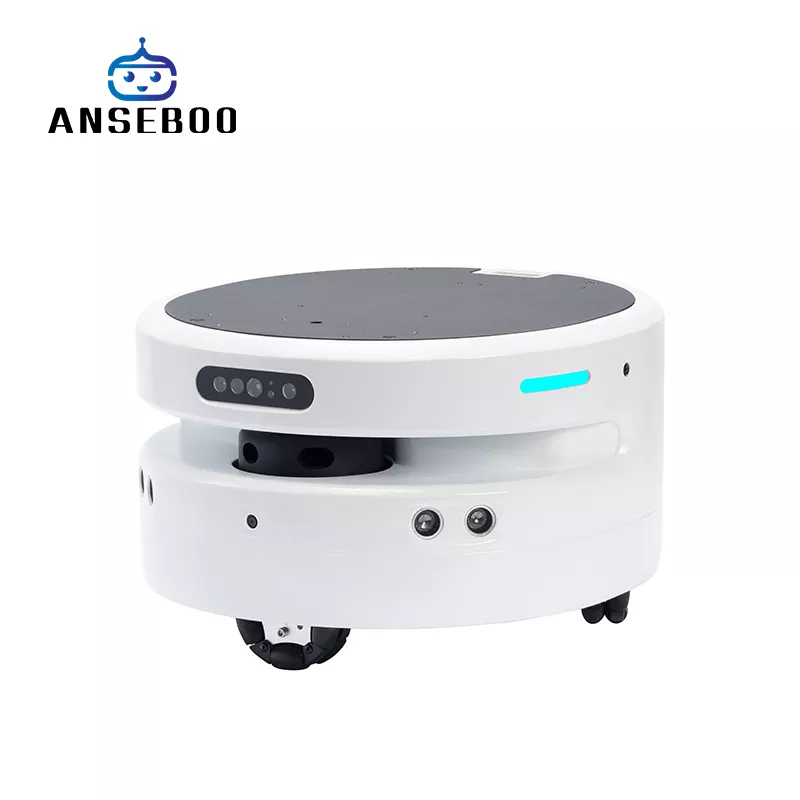
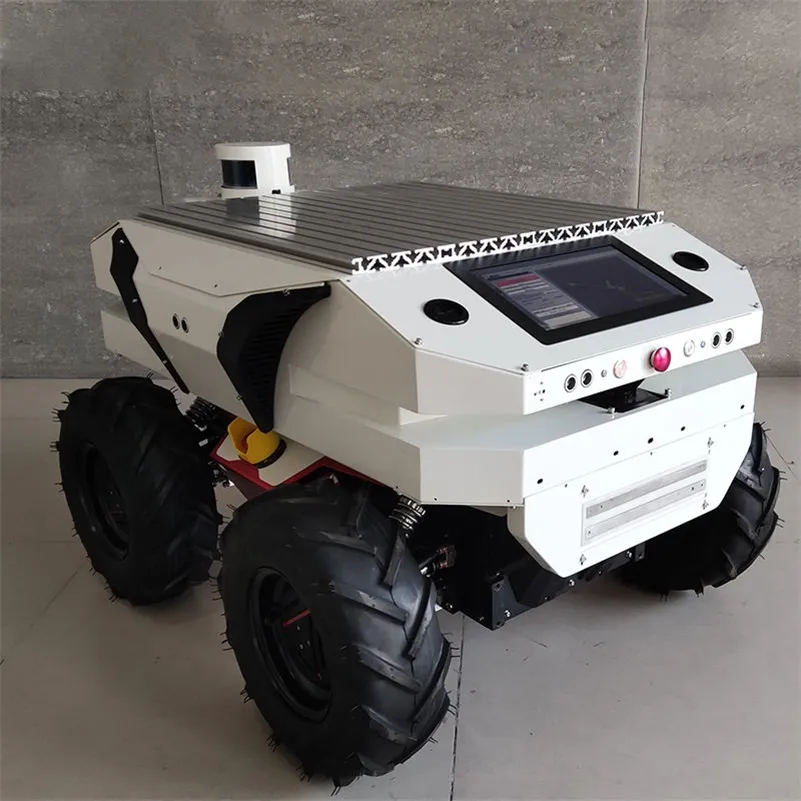
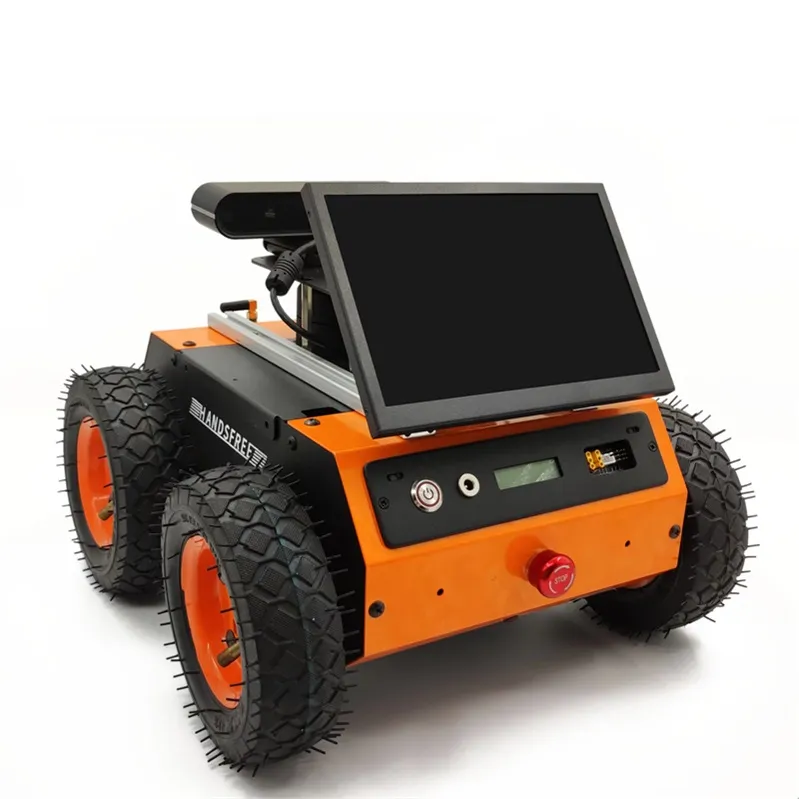
Gemini 與 Gemini-O 為 10–20 kg 的桌面級平台;HA 系列載重 50–80 kg,配 30 m ToF 激光雷達與深度相機。
STEP-02
在 ROS 上開發
ROS Melodic、Ubuntu 與 USB / WiFi / HDMI 介面均有文件,學生可自行重裝與擴展。
STEP-03
加機械臂、感測器或履帶底盤
同一套生態亦有六軸桌面機械臂(Cutebot-arm)與履帶教學平台,適合需要更大活動範圍的專案。
推薦機型
桌面級課程底盤,以及針對感測器與抓取研究的重載 AMR 底盤。
採購前要確認的三件事
01
載重與甲板空間 —— 10 kg 屬桌面平台;80–100 kg 才帶得動額外感測器、機械臂與工業電腦。
02
導航棧 —— 激光 SLAM、RGB-D 相機與 ROS 支援程度,決定你要自行補多少建圖與定位的工作。
03
文件 —— 整門課程採購前,先索取 SDK、接線圖與 ROS 套件版本。
常見問題
Gemini 底盤用哪個 ROS 版本?+
Gemini 與 Gemini-O 運行 Ubuntu + ROS Melodic,並開放 USB、WiFi 與 HDMI 介面。
可自行加裝感測器與工業電腦嗎?+
可以。HA08 與 HA09 支援加裝感測器與工業電腦,載重 50–80 kg 足以承載。
有更適合課堂教學的小平台嗎?+
Thunder 是四輪 ROS 教學底盤,Cutebot 是履帶平台,兩者都配備激光 SLAM 與 RGB-D 相機。