작동 방식
STEP-01
적재량과 구동 방식 선택
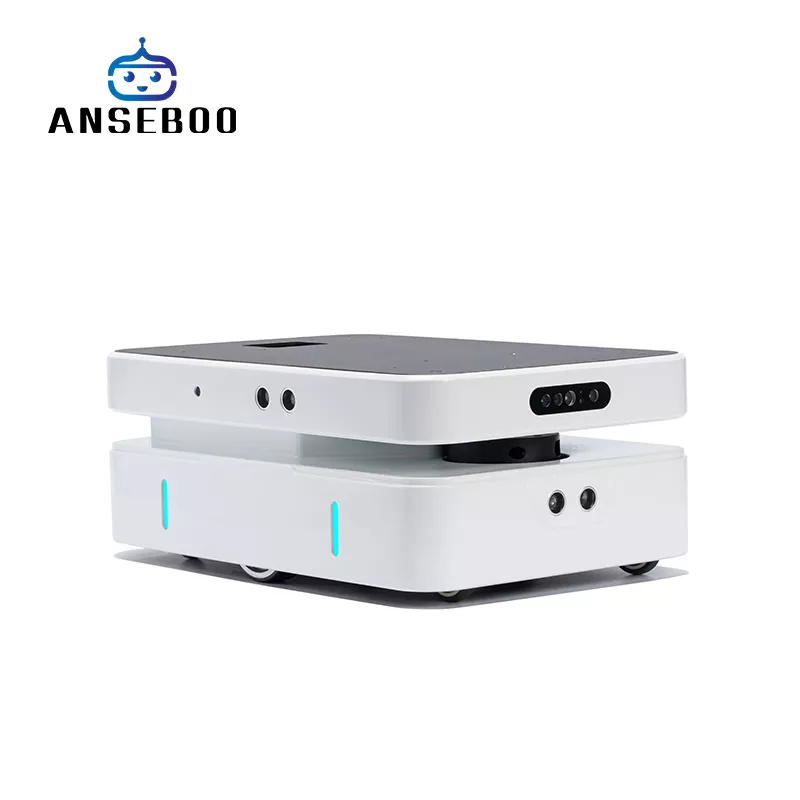
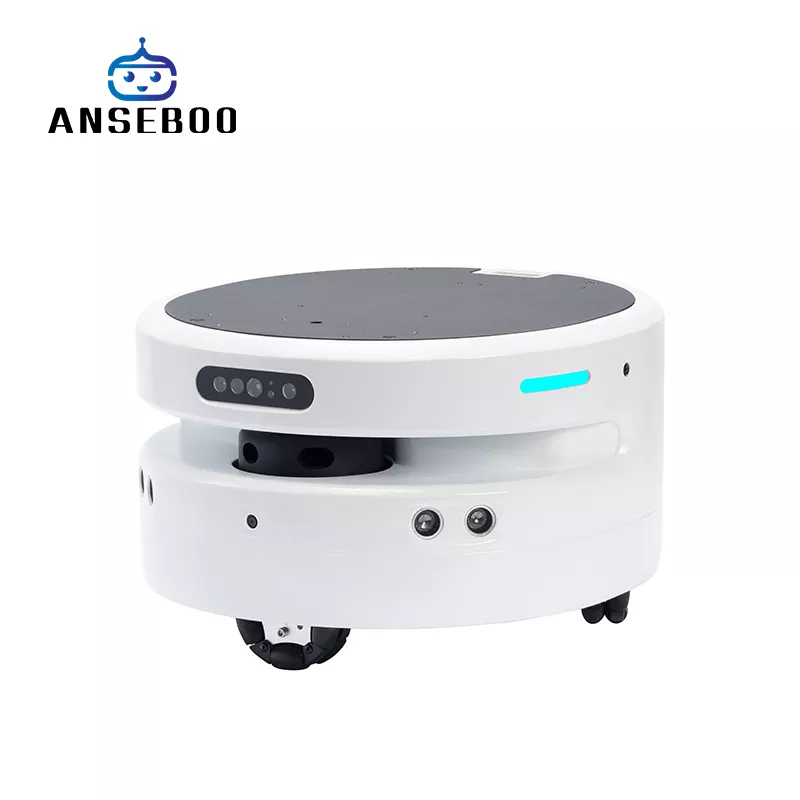
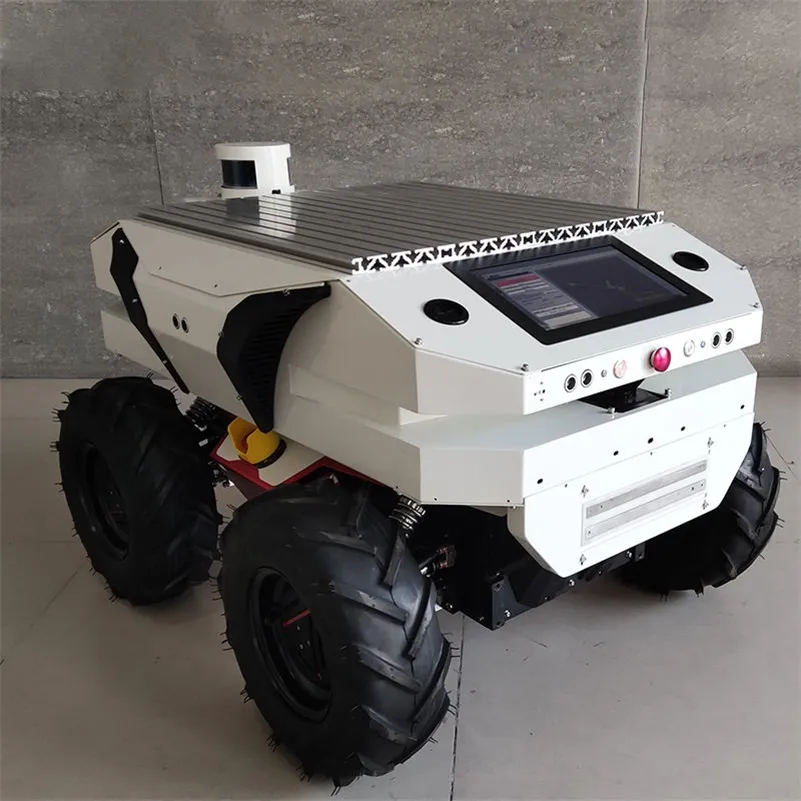
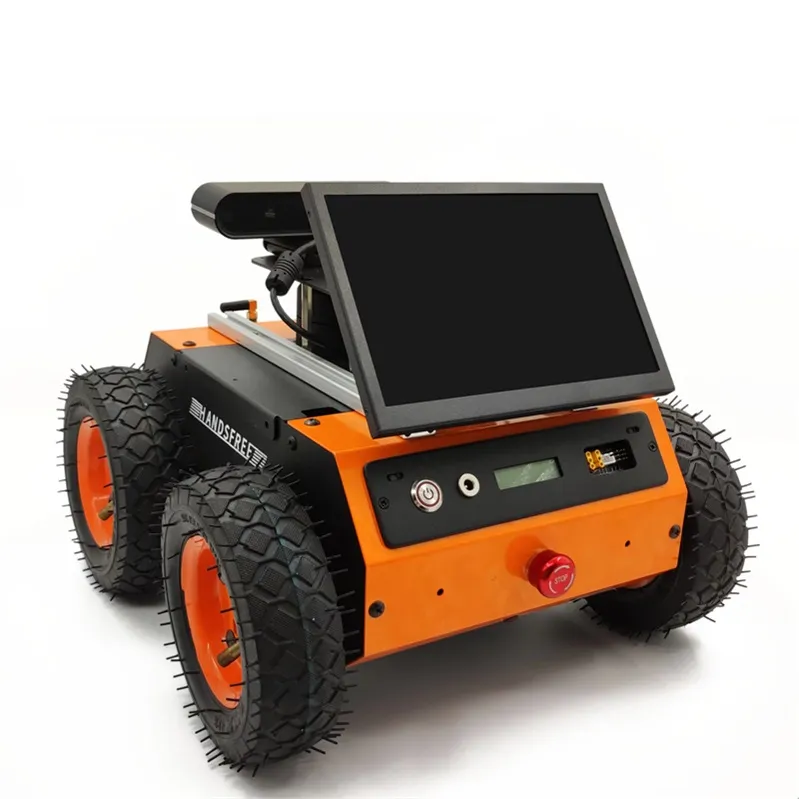
Gemini와 Gemini-O는 10~20 kg 데스크톱 플랫폼이고, HA 시리즈는 30 m ToF LiDAR와 깊이 카메라를 갖추고 50~80 kg까지 적재합니다.
STEP-02
ROS에서 개발
ROS Melodic, Ubuntu, USB / WiFi / HDMI 인터페이스가 문서화되어 있어 학생이 스택을 다시 구성하고 확장할 수 있습니다.
STEP-03
암, 센서, 궤도 베이스 추가
같은 생태계에 6축 데스크톱 암(Cutebot-arm)과 궤도형 교육 플랫폼이 있어 운동 범위를 넓힐 수 있습니다.
추천 모델
수업용 데스크톱 섀시와 센서·매니퓰레이션 연구용 대형 AMR 베이스.
구매 전 확인할 세 가지
01
적재량과 데크 공간 — 10 kg는 데스크톱 플랫폼, 80~100 kg라야 추가 센서와 암, 온보드 PC를 실을 수 있습니다.
02
주행 스택 — LiDAR SLAM, RGB-D 카메라, ROS 지원 수준에 따라 직접 구현할 SLAM 작업량이 달라집니다.
03
문서 — 학기 단위로 주문하기 전에 SDK, 배선도, ROS 패키지 버전을 먼저 요청하세요.
자주 묻는 질문
Gemini 섀시는 어떤 ROS 버전을 쓰나요?+
Gemini와 Gemini-O는 Ubuntu에서 ROS Melodic을 구동하며 USB, WiFi, HDMI를 제공합니다.
자체 센서와 컴퓨터를 장착할 수 있나요?+
가능합니다. HA08과 HA09는 추가 센서와 온보드 PC를 수용하며 적재량 50~80 kg로 이를 지탱합니다.
수업용으로 더 작은 옵션이 있나요?+
Thunder는 4륜 ROS 교육용 섀시, Cutebot은 궤도형 플랫폼이며 둘 다 LiDAR SLAM과 RGB-D 카메라를 갖췄습니다.