1 / 5
클릭하면 확대됩니다
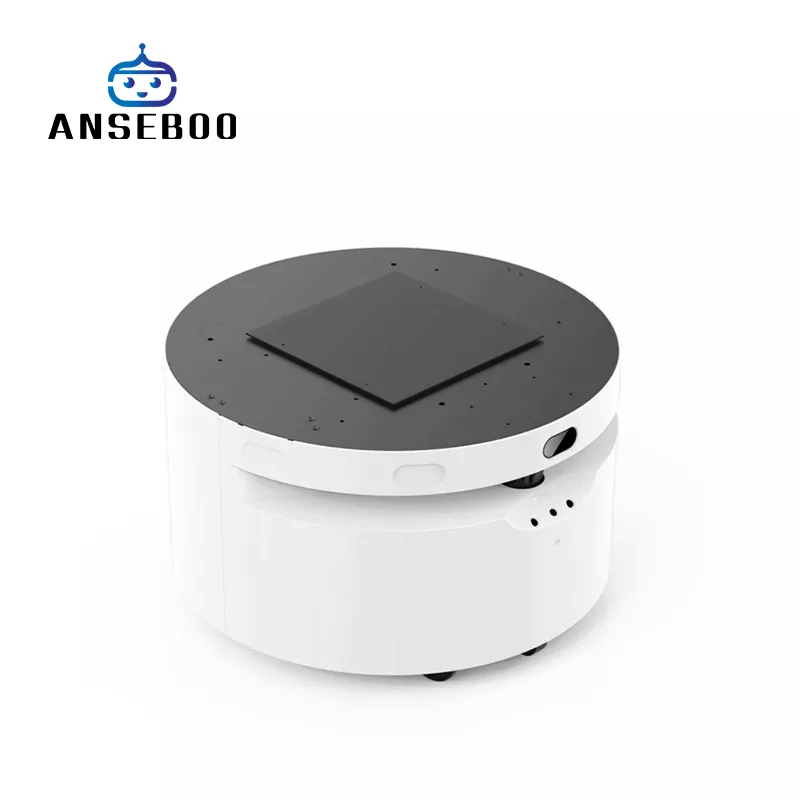
HA05 자동 충전 로봇 섀시
SDK / API공장 직판2022-09
자동 충전을 지원하는 로봇 섀시. 지름 500 mm, 중량 30 kg, 주행 0.2~0.8 m/s, 약 6시간 작동.
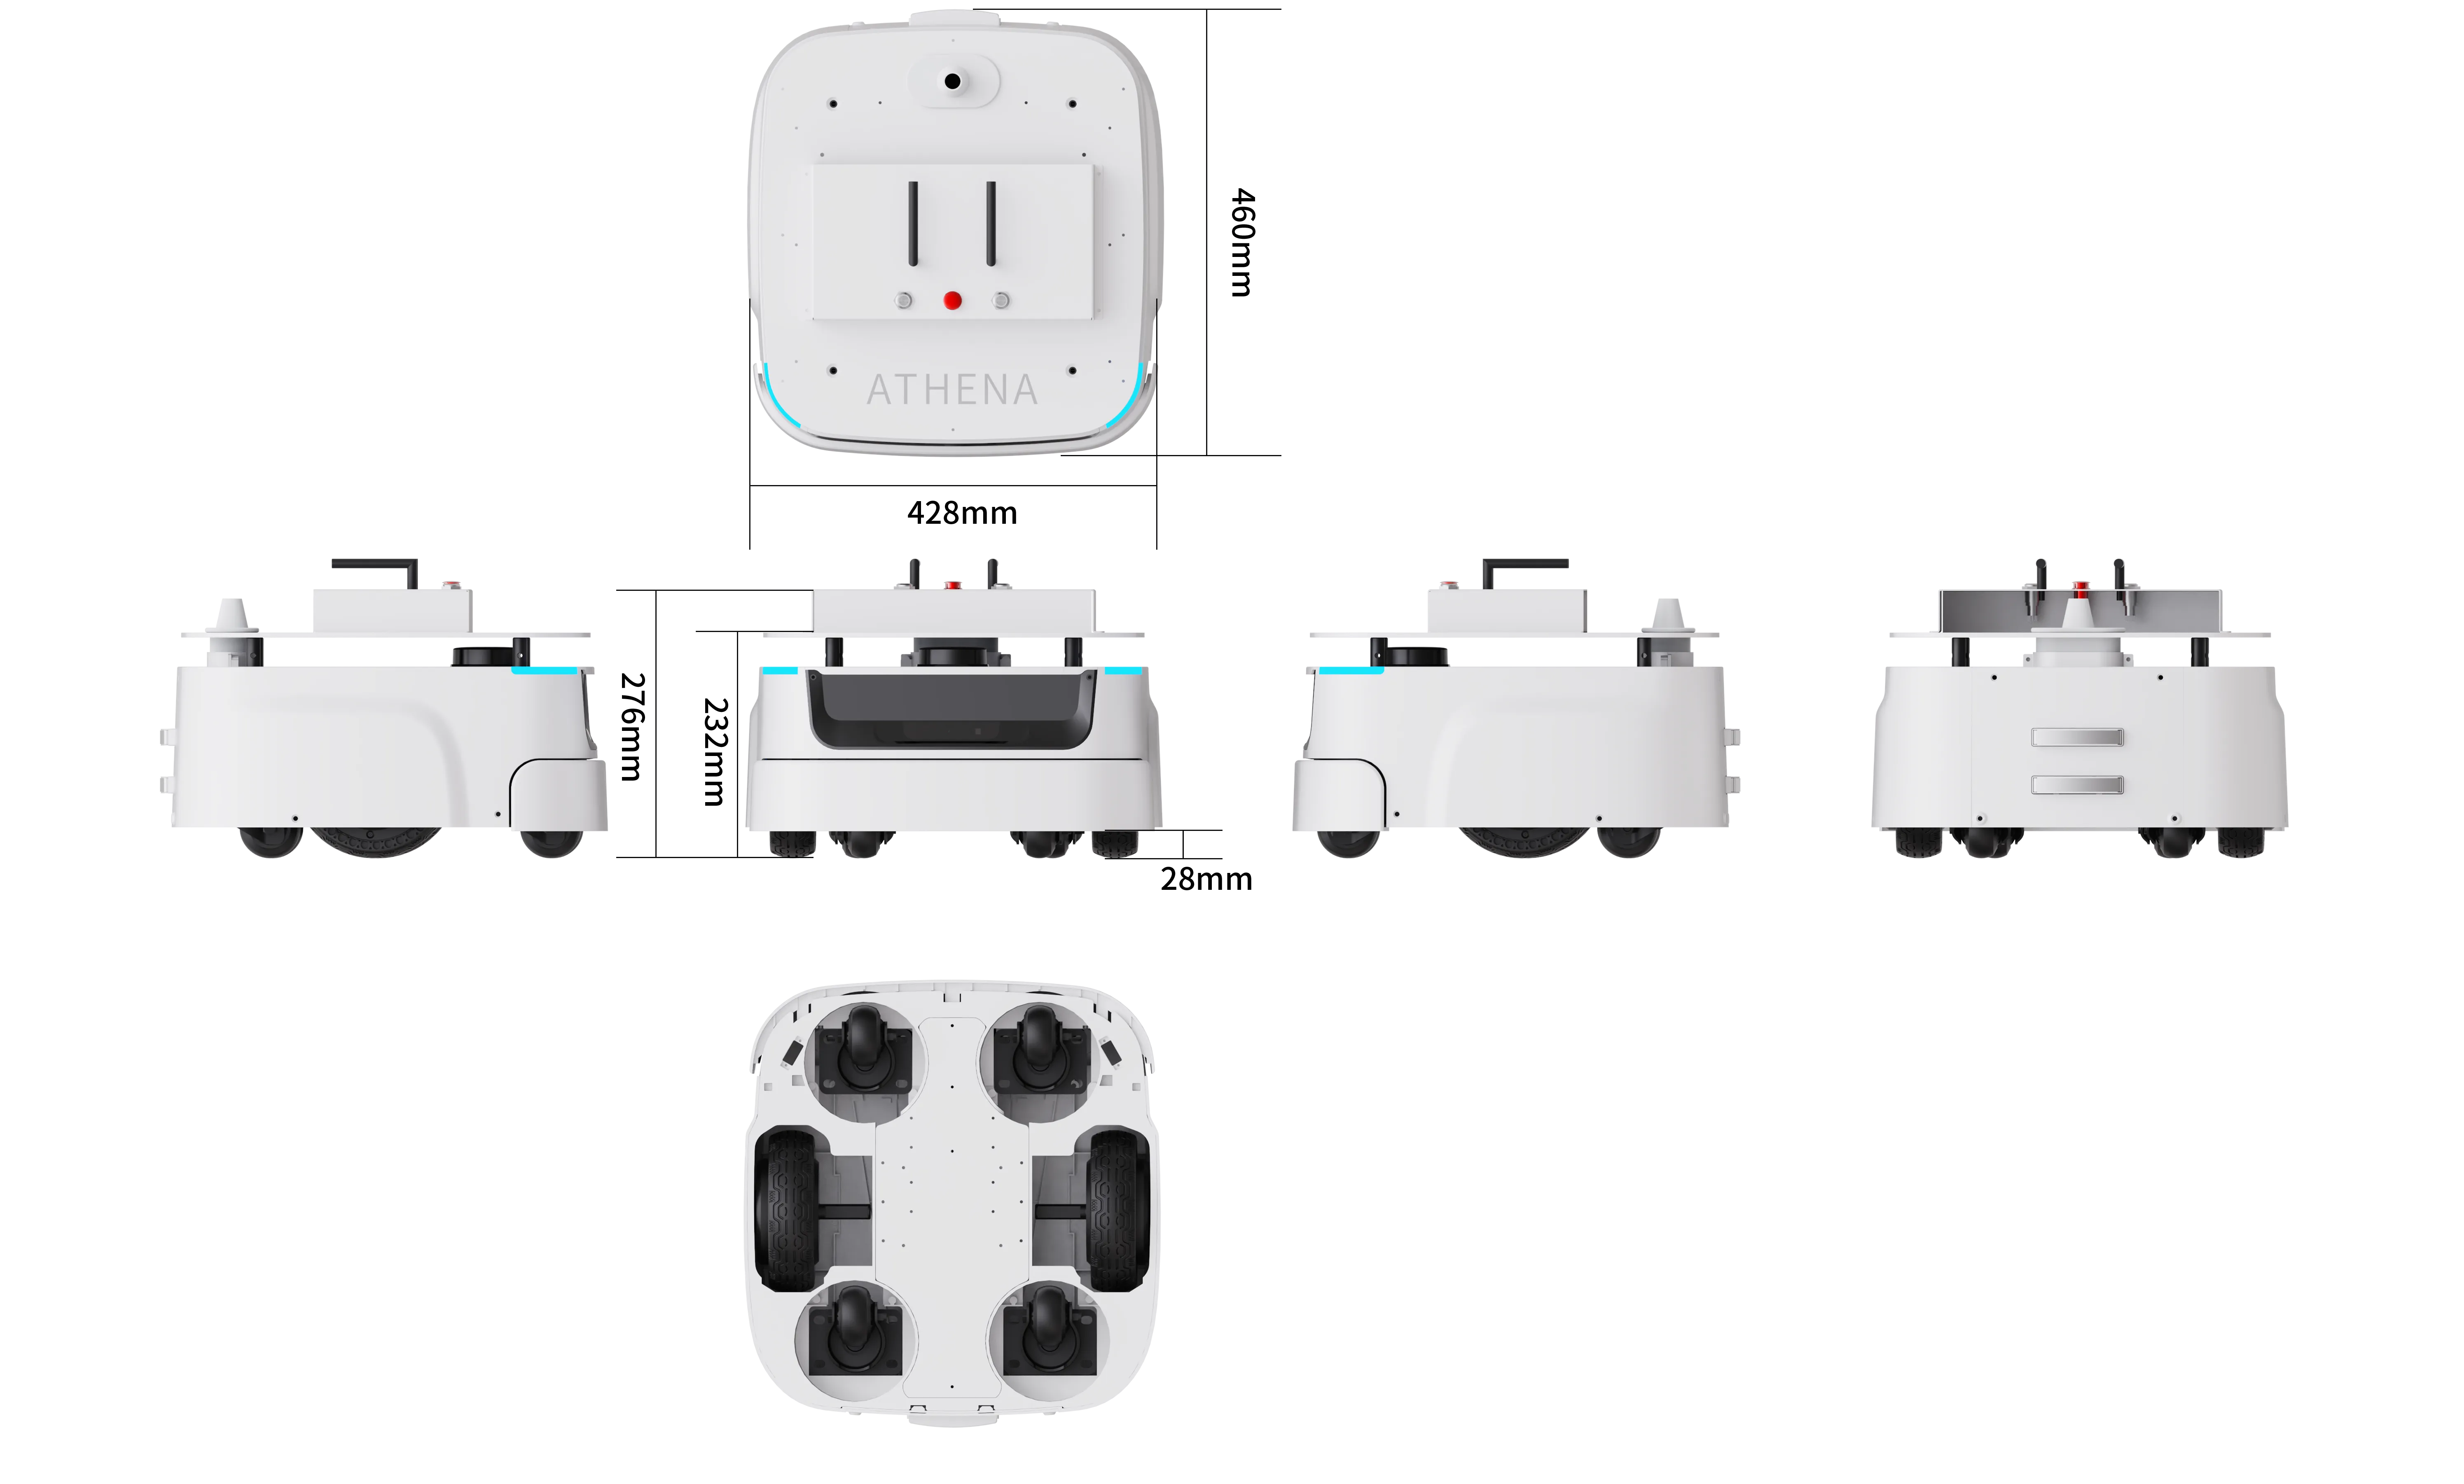
외형 치수
φ500*360mm
제품 색상
White
본체 중량
30.0 Kg
적재량
100.0 Kg.
| 외형 치수 | φ500*360mm |
| 제품 색상 | White |
| 본체 중량 | 30.0 Kg |
| 적재량 | 100.0 Kg. |
| 순항 속도 | 0.2〜0.8m/s |
| 배터리 수명 | About 6 hours |
| 충전 시간 | 4 Hours |
| 충전 전류 | 3A Max. |
| 소비 전류 | 18A |
| 정격 소비 전력 | 70W |
| 배터리 용량 | 20800 mAh 37V/10Ah(default),20Ah(optional) |
| 외부 전원 | 42V, 10A Max. |
| 모터 유형 | BLDCM (Brushless Direct Current Motor) |
| 적용 환경 | Researchers & developers 18+ |
| 시스템/프로세서 | Linux/RK3128, Qual-core Cortex-A7, 1.2 GHz |
| ROS 메인보드 | I5 ITX-H45-I526LVER:1.1A(4300U) |
| 메모리 | LPDDDR3,H5TQ4G63CFR-RDC/256X16/1G |
| 저장 매체 유형 | Nand Flash, 8GB/KLM8G1GETF-B041 |
| 네트워크 | Dual-frequency 2.4G&5G,WiFi&BT4.1 802.11B/G/N Wireless LAN, 11AC 5.15GHz-5.825GHz |
| 레이저 레이더 센서 | Max scan-radius distance 25 meters, right ahead angle 230° |
| 초음파 센서 | Max probing distance 50cm,min. induction depth 5cm |
| 카메라 센서 | Probing distance 0.4-2m, FOV H 59°V46° |
| 지도 생성 능력 | 40000m² |
| 이동 속도 | 1m/s Max. |
| 주행 가능 경사 | 5°Max. |
| 지상고 | Less than 15mm |
| 엘리베이터 연동 | Available (add extra module) |
| 제어 인터페이스 | 232 interface*2 |
| 이더넷 | 10/100/1000 Mbps |
| 전기 인터페이스 | 19.2V/7A |
| 출력 | 42V 5A |
| 소프트웨어 인터페이스 | Windows/Android/iOS/Linux |
| 배터리 용량 | 25.6V 20Ah 640Wh,LiFePO4 |
| 공차 동작 | Over 16 hours |
| 대기 전력 | Less than 25W |
| 배터리 전체 수명 | After 300 times of full-charge discharge cycles, the power decreases to 85% |
| 충전 스테이션 | Input 100V-240V |
| 작동 조건 | Temperature 0℃〜 40℃, humidity 30%〜 70% |