Piattaforme AMR per ricerca e didattica
Iniziate un progetto su una piattaforma che già funziona, non su un telaio vuoto. Queste basi includono ROS, LiDAR o camere di profondità, accesso SDK / API aperto e carichi da 10 a 100 kg: la dotazione con cui i laboratori universitari lavorano su SLAM, navigazione e manipolazione.
Come funziona
Scegliere carico e trazione
Gemini e Gemini-O sono piattaforme da banco da 10–20 kg; la serie HA porta 50–80 kg con LiDAR ToF da 30 m e camere di profondità.
Sviluppare su ROS
ROS Melodic, Ubuntu e le interfacce USB / WiFi / HDMI sono documentate, così gli studenti possono ricostruire ed estendere lo stack.
Aggiungere braccio, sensori o base cingolata
Lo stesso ecosistema include un braccio da tavolo a 6 assi (Cutebot-arm) e una piattaforma didattica cingolata quando serve più movimento.
Modelli consigliati
Telai da banco per i corsi e basi AMR più pesanti per ricerca su sensori e manipolazione.
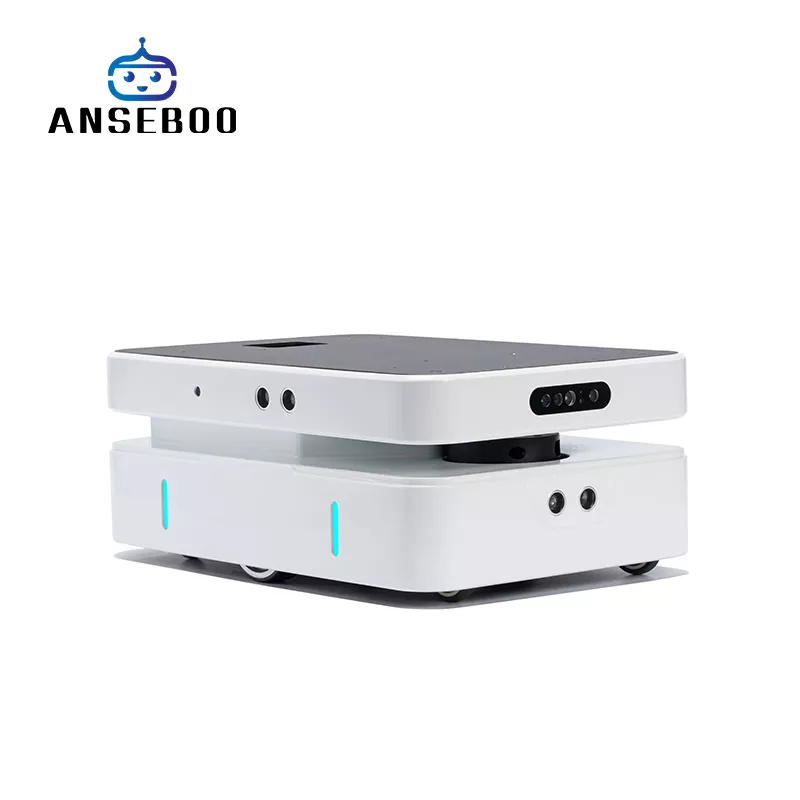
Gemini Telaio robotico open source per ricerca e didattica
Vedi il modello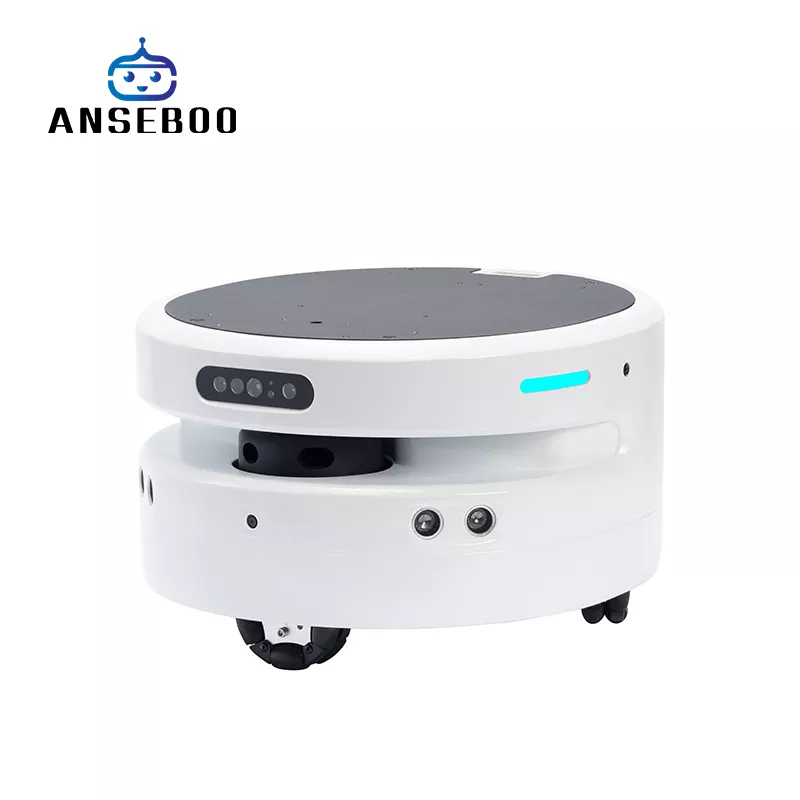
Gemini-O Telaio robotico open source per ricerca e didattica
Vedi il modello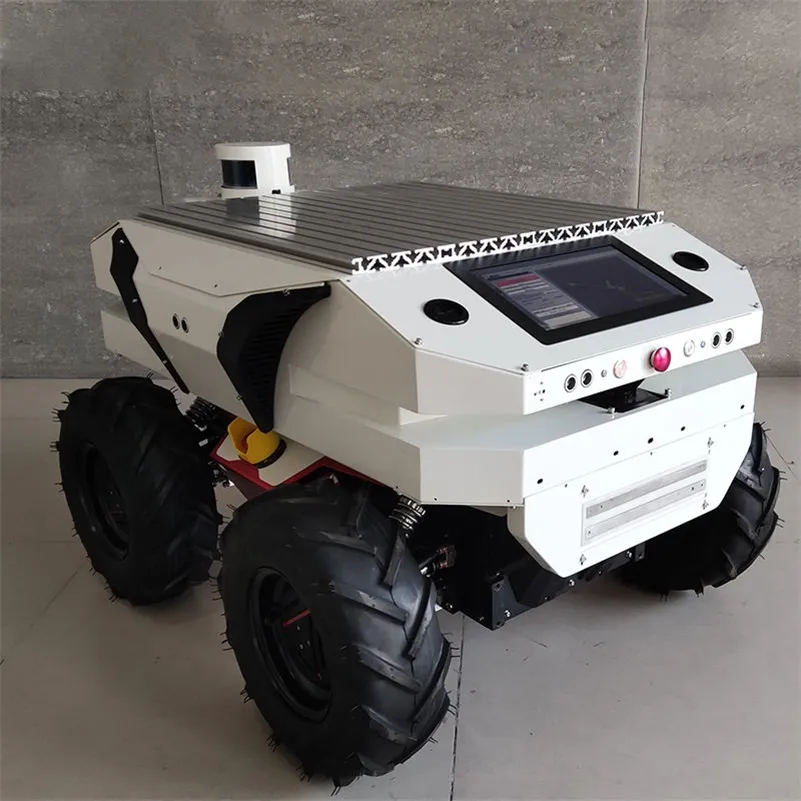
Thunder Telaio robotico educativo ROS a 4 ruote
Vedi il modello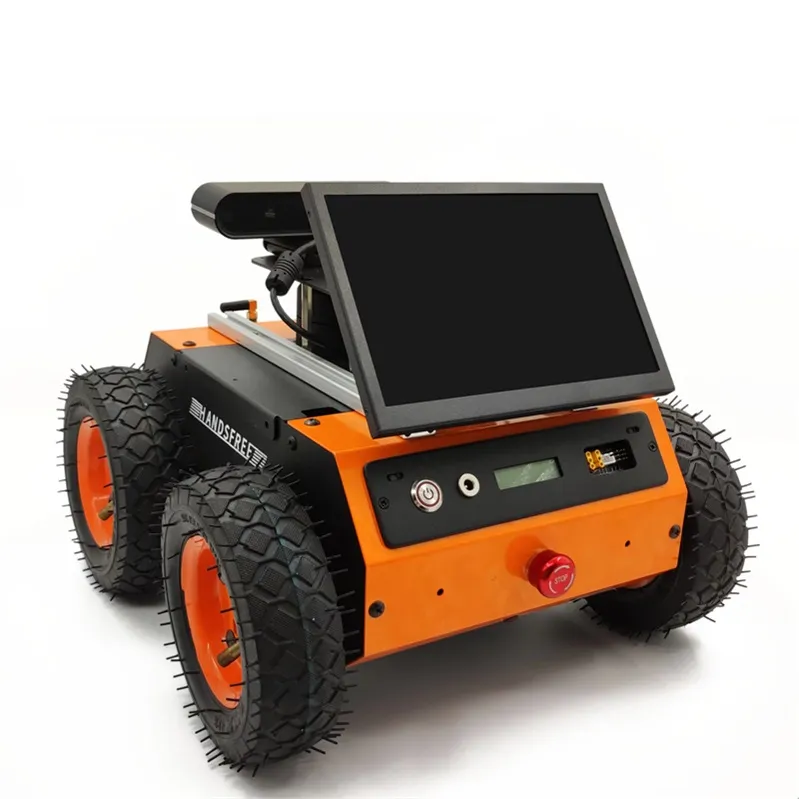
Cutebot Piattaforma robotica cingolata per la ricerca
Vedi il modelloCosa verificare prima dell’acquisto
Carico e superficie — 10 kg è una piattaforma da banco; 80–100 kg portano sensori extra, un braccio e un PC di bordo.
Stack di navigazione — LiDAR SLAM, camere RGB-D e supporto ROS decidono quanto lavoro SLAM vi assumete.
Documentazione — chiedete SDK, cablaggio e versioni dei pacchetti ROS prima di ordinare per un intero corso.
Domande frequenti
Quale versione di ROS equipaggia il telaio Gemini?+
Gemini e Gemini-O eseguono ROS Melodic su Ubuntu, con USB, WiFi e HDMI esposti.
Possiamo montare sensori e computer nostri?+
Sì. HA08 e HA09 accettano sensori aggiuntivi e un PC di bordo, con 50–80 kg di carico utile.
Esiste un’opzione più piccola per la didattica?+
Thunder è un telaio didattico ROS a quattro ruote e Cutebot una piattaforma cingolata, entrambi con LiDAR SLAM e camera RGB-D.
Pagine correlate
Mandaci il tuo flusso di lavoro
Descrivi gli spazi, il compito e i volumi: ti consiglieremo la configurazione robot ottimale e un piano di installazione.