Plateformes AMR pour la recherche et l’enseignement
Démarrez un projet sur une plateforme qui fonctionne déjà plutôt que sur un châssis vide. Ces bases embarquent ROS, LiDAR ou caméras de profondeur, un accès SDK / API ouvert et des charges de 10 à 100 kg : la configuration utilisée en laboratoire universitaire pour le SLAM, la navigation et la manipulation.
Comment ça marche
Choisir charge et motricité
Gemini et Gemini-O sont des plateformes de paillasse de 10–20 kg ; la série HA porte 50–80 kg avec un LiDAR ToF de 30 m et des caméras de profondeur.
Développer sous ROS
ROS Melodic, Ubuntu et les interfaces USB / WiFi / HDMI sont documentés : les étudiants peuvent reconstruire et étendre la pile.
Ajouter bras, capteurs ou base chenillée
Le même écosystème comprend un bras 6 axes de bureau (Cutebot-arm) et une plateforme pédagogique chenillée quand il faut plus de mobilité.
Modèles recommandés
Châssis de paillasse pour les cours et bases AMR plus lourdes pour la recherche capteurs et manipulation.
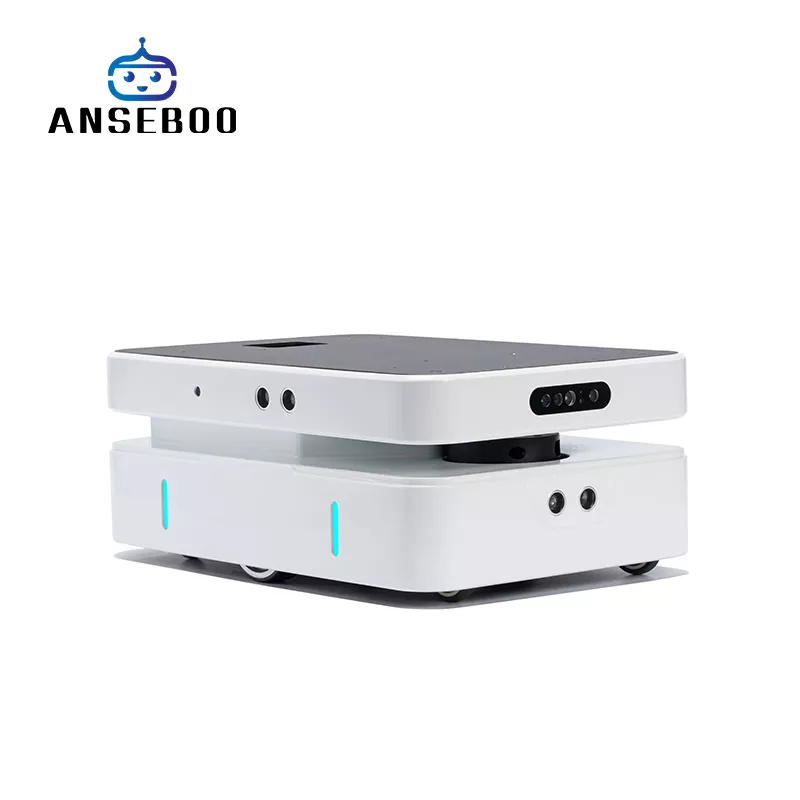
Gemini Châssis robotique open source pour la recherche et l'enseignement
Voir le modèle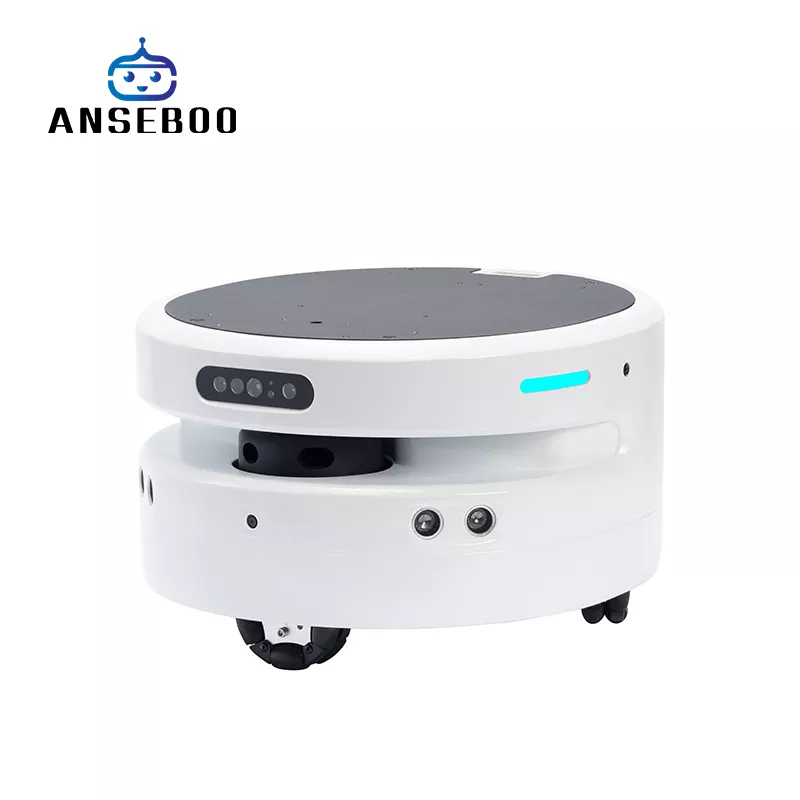
Gemini-O Châssis robotique open source pour la recherche et l'enseignement
Voir le modèle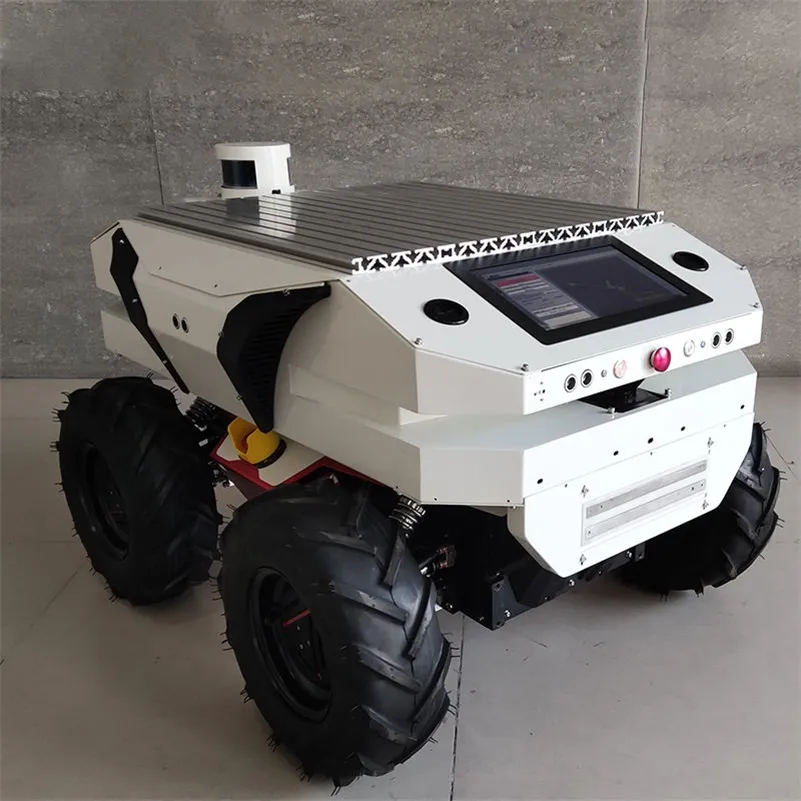
Thunder Châssis robotique éducatif ROS à 4 roues
Voir le modèle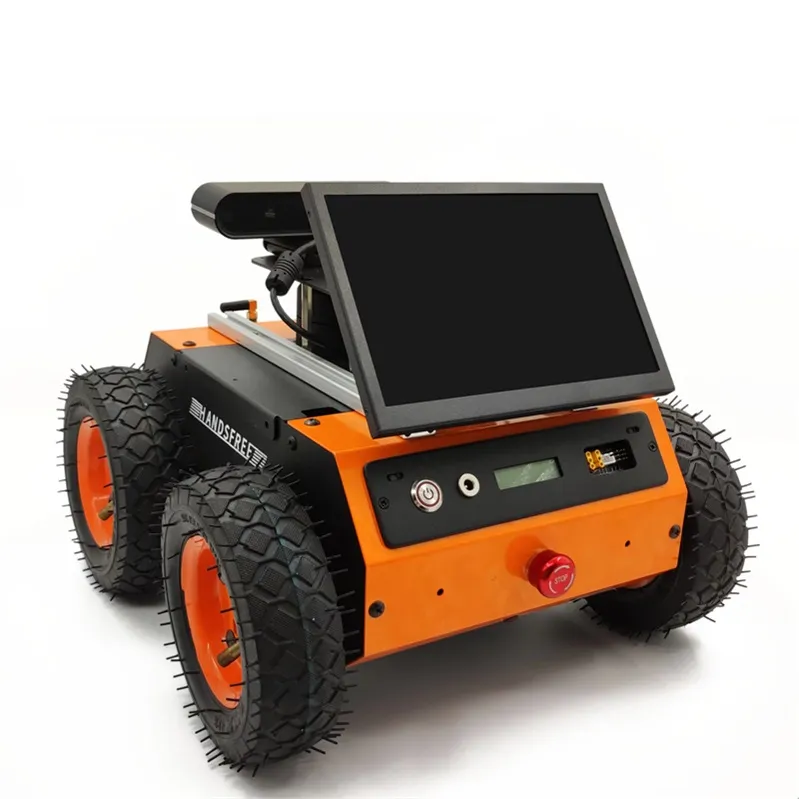
Cutebot Plateforme robotique à chenilles pour la recherche
Voir le modèleÀ vérifier avant l’achat
Charge et surface — 10 kg correspond à une plateforme de paillasse ; 80–100 kg emportent capteurs supplémentaires, bras et PC embarqué.
Pile de navigation — LiDAR SLAM, caméras RGB-D et support ROS déterminent la part de SLAM que vous prenez en charge.
Documentation — demandez le SDK, le câblage et les versions de paquets ROS avant de commander pour un cours entier.
Questions fréquentes
Quelle version de ROS équipe le châssis Gemini ?+
Gemini et Gemini-O fonctionnent sous Ubuntu avec ROS Melodic, avec USB, WiFi et HDMI exposés.
Peut-on monter nos propres capteurs et calculateur ?+
Oui. HA08 et HA09 acceptent des capteurs supplémentaires et un PC embarqué, avec 50–80 kg de charge utile.
Existe-t-il une option plus petite pour l’enseignement ?+
Thunder est un châssis pédagogique ROS à quatre roues et Cutebot une plateforme chenillée, tous deux avec LiDAR SLAM et caméra RGB-D.
Pages liées
Envoyez-nous votre flux de travail
Décrivez l'espace, la tâche et le volume — nous recommanderons la configuration robotique optimale et un plan de déploiement.