Plataformas AMR para investigación y docencia
Empiece un proyecto sobre una plataforma que ya funciona, no sobre un chasis vacío. Estas bases incluyen ROS, LiDAR o cámaras de profundidad, acceso SDK / API abierto y cargas de 10 a 100 kg: la configuración con la que trabajan los laboratorios universitarios en SLAM, navegación y manipulación.
Cómo funciona
Elegir carga y tracción
Gemini y Gemini-O son plataformas de sobremesa de 10–20 kg; la serie HA soporta 50–80 kg con LiDAR ToF de 30 m y cámaras de profundidad.
Desarrollar sobre ROS
ROS Melodic, Ubuntu y las interfaces USB / WiFi / HDMI están documentadas, así que los estudiantes pueden reconstruir y ampliar el stack.
Añadir brazo, sensores o base de orugas
El mismo ecosistema incluye un brazo de sobremesa de 6 ejes (Cutebot-arm) y una plataforma docente de orugas cuando hace falta más recorrido.
Modelos recomendados
Chasis de sobremesa para clases y bases AMR más pesadas para investigación de sensores y manipulación.
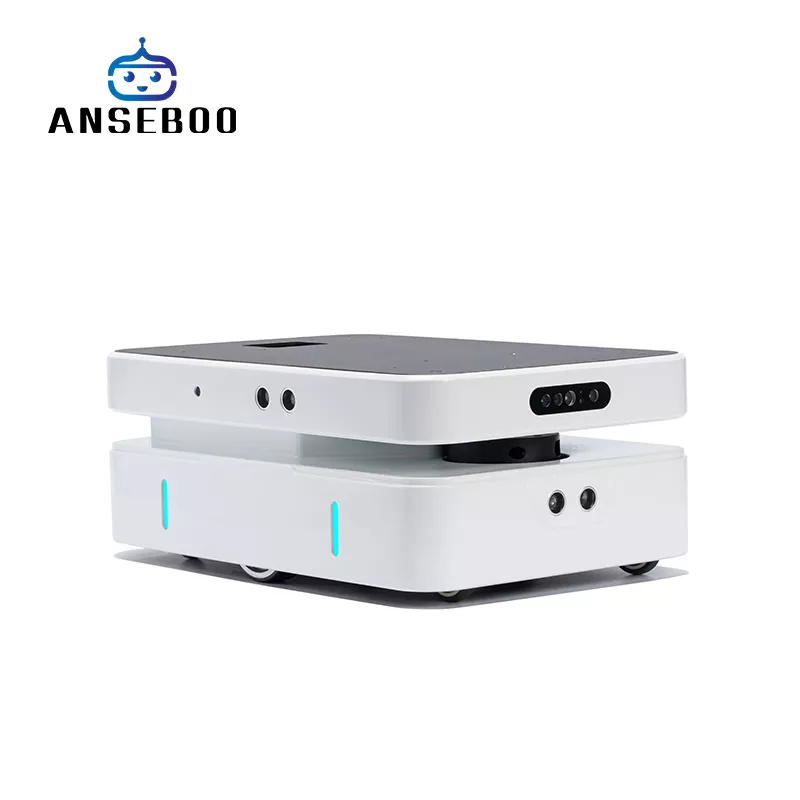
Gemini Chasis robótico open source para investigación y docencia
Ver el modelo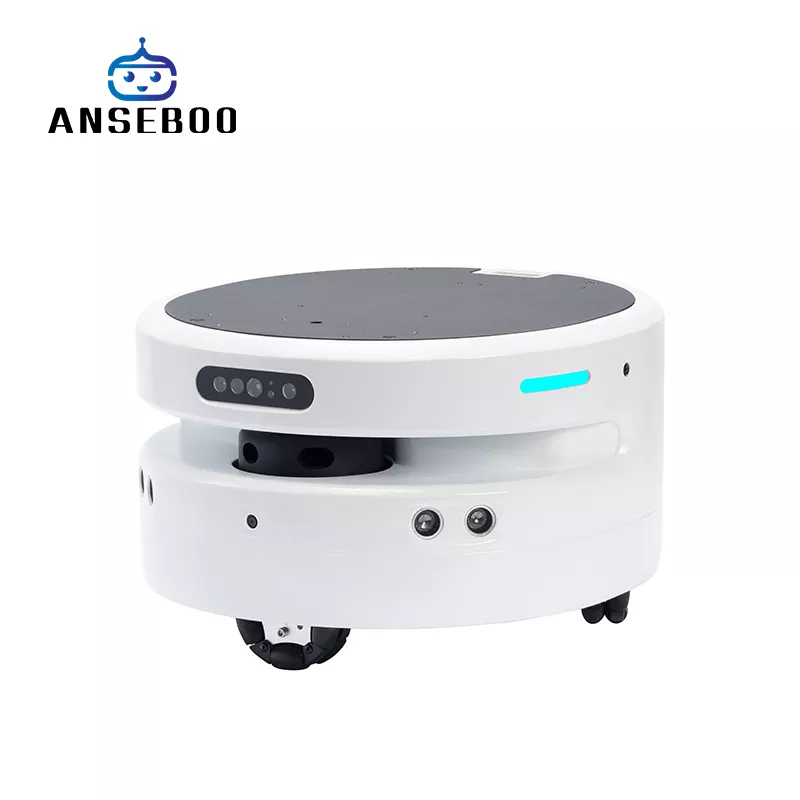
Gemini-O Chasis robótico open source para investigación y docencia
Ver el modelo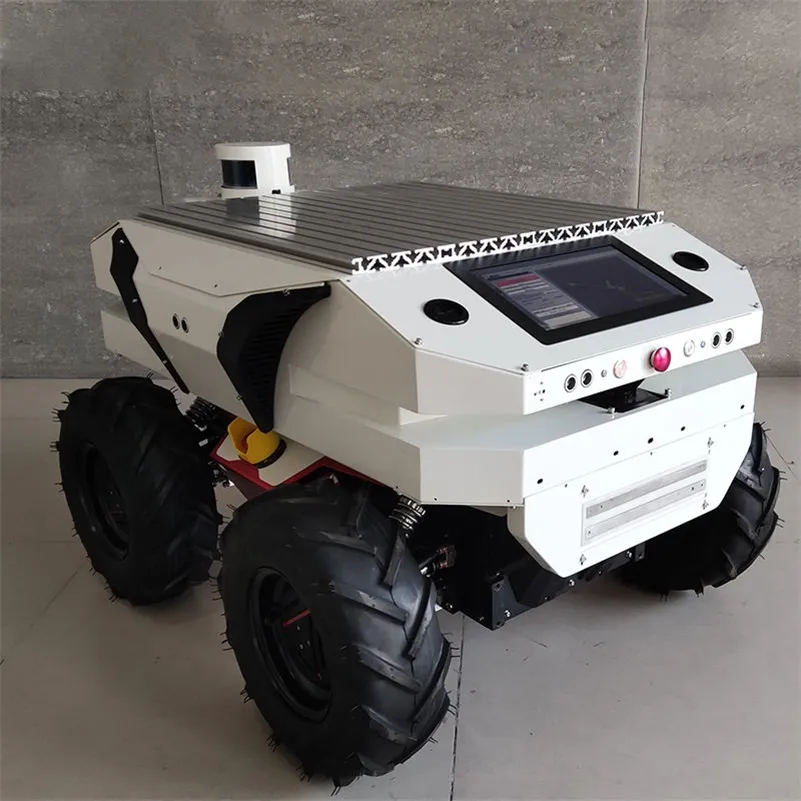
Thunder Chasis robótico educativo ROS de 4 ruedas
Ver el modelo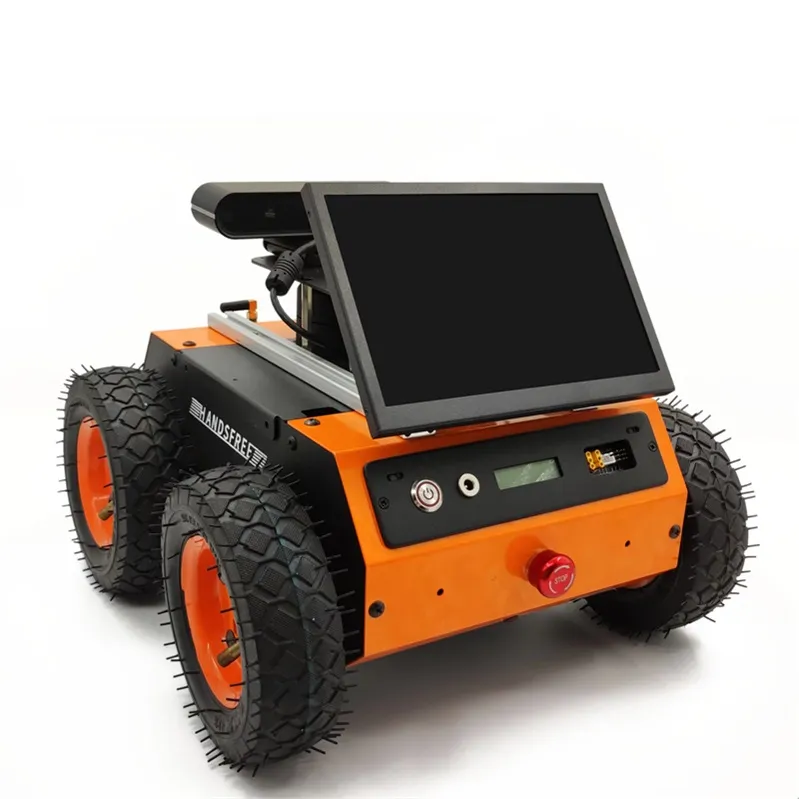
Cutebot Plataforma robótica de orugas para investigación
Ver el modeloQué revisar antes de comprar
Carga y superficie: 10 kg es una plataforma de sobremesa; 80–100 kg lleva sensores extra, un brazo y un PC a bordo.
Stack de navegación: LiDAR SLAM, cámaras RGB-D y el soporte ROS deciden cuánto trabajo de SLAM asume usted.
Documentación: pida el SDK, el cableado y las versiones de paquetes ROS antes de pedir para un curso completo.
Preguntas frecuentes
¿Qué versión de ROS incluye el chasis Gemini?+
Gemini y Gemini-O funcionan con ROS Melodic sobre Ubuntu y exponen USB, WiFi y HDMI.
¿Podemos montar nuestros sensores y ordenador?+
Sí. HA08 y HA09 admiten sensores adicionales y un PC a bordo, con 50–80 kg de carga útil para soportarlos.
¿Hay una opción más pequeña para docencia?+
Thunder es un chasis docente ROS de cuatro ruedas y Cutebot una plataforma de orugas; ambos con LiDAR SLAM y cámara RGB-D.
Páginas relacionadas
Cuéntanos tu flujo de trabajo
Describe el espacio, la tarea y el volumen: te recomendaremos la configuración de robots óptima y un plan de despliegue.