AMR-Plattformen für Forschung und Lehre
Starten Sie ein Projekt auf einer laufenden Plattform statt auf einem leeren Chassis. Diese Basen kommen mit ROS, LiDAR oder Tiefenkameras, offenem SDK-/API-Zugang und Nutzlasten von 10 bis 100 kg – die Ausstattung, mit der Hochschullabore zu SLAM, Navigation und Manipulation arbeiten.
So funktioniert es
Nutzlast und Antrieb wählen
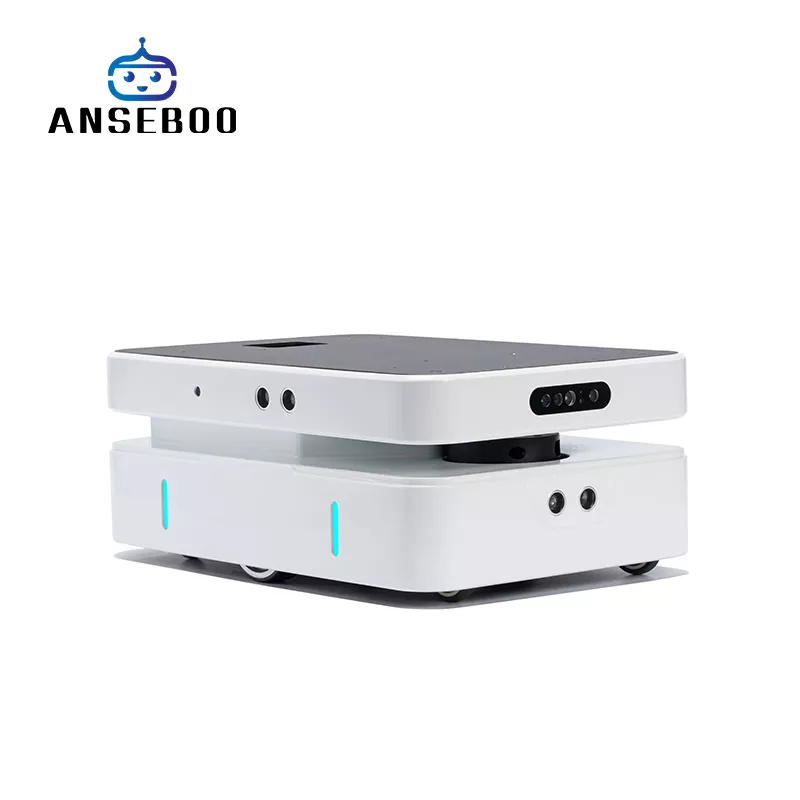
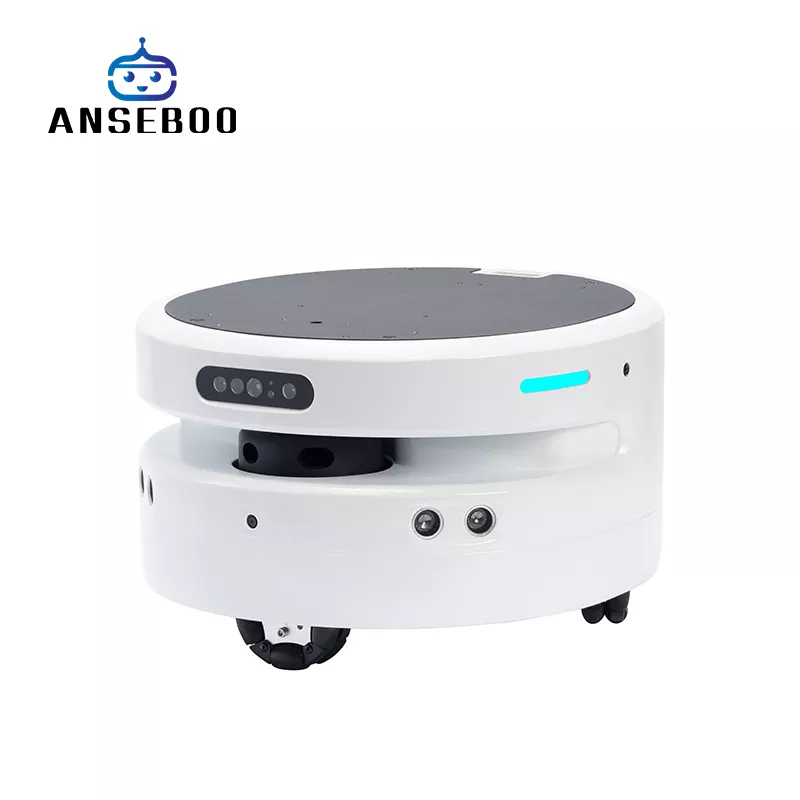
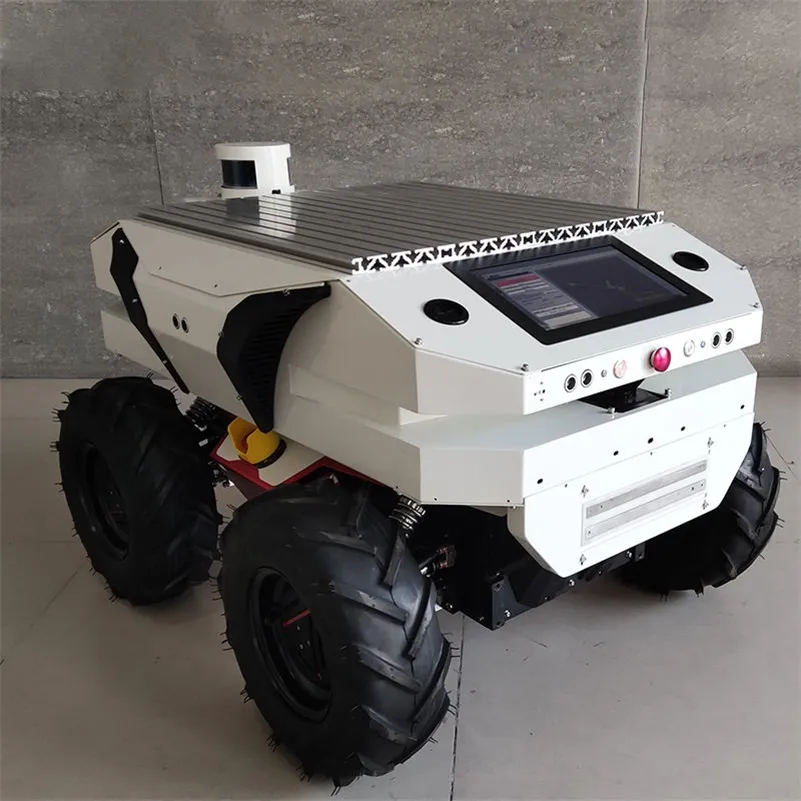
Gemini und Gemini-O sind 10–20-kg-Tischplattformen; die HA-Reihe trägt 50–80 kg mit 30-m-ToF-LiDAR und Tiefenkameras.
Auf ROS entwickeln
ROS Melodic, Ubuntu und USB-/WLAN-/HDMI-Schnittstellen sind dokumentiert, sodass Studierende den Stack umbauen und erweitern können.
Arm, Sensorik oder Raupenfahrwerk ergänzen
Dasselbe Ökosystem umfasst einen 6-Achsen-Tischarms (Cutebot-arm) und eine Raupen-Lehrplattform, wenn mehr Bewegungsraum nötig ist.
Empfohlene Modelle
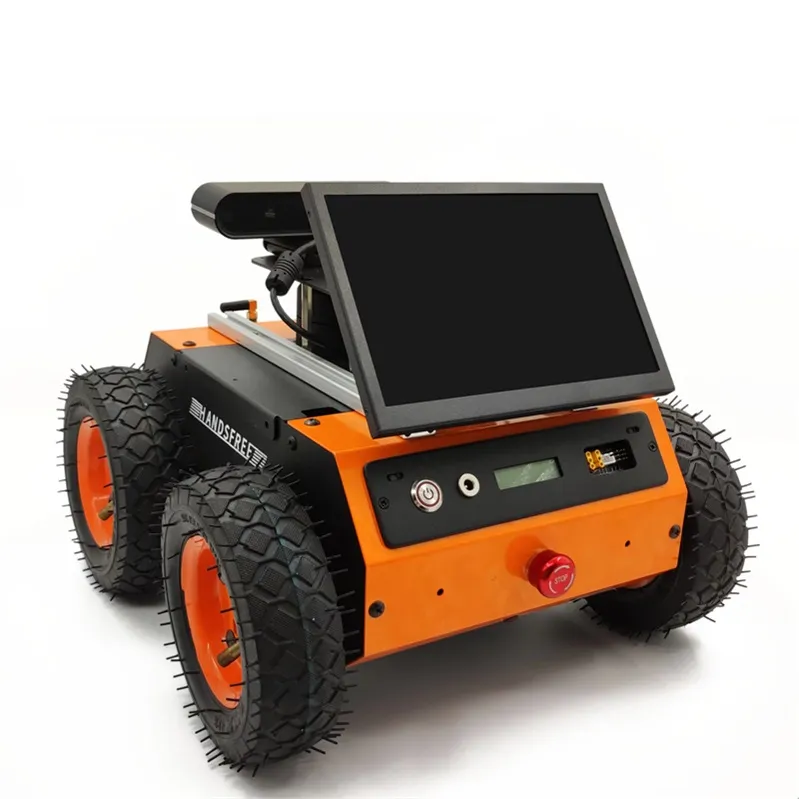
Tisch-Chassis für Lehrveranstaltungen und schwerere AMR-Basen für Sensor- und Manipulationsforschung.
Was Sie vor dem Kauf prüfen sollten
Nutzlast und Deckfläche — 10 kg ist eine Tischplattform; 80–100 kg tragen zusätzliche Sensorik, einen Arm und einen Bordcomputer.
Navigations-Stack — LiDAR-SLAM, RGB-D-Kameras und ROS-Unterstützung entscheiden, wie viel SLAM-Arbeit Sie selbst leisten.
Dokumentation — fragen Sie SDK, Verkabelung und ROS-Paketversionen an, bevor Sie für einen ganzen Kurs bestellen.
Häufige Fragen
Welche ROS-Version läuft auf dem Gemini-Chassis?+
Gemini und Gemini-O laufen mit ROS Melodic auf Ubuntu; USB, WLAN und HDMI sind verfügbar.
Können wir eigene Sensorik und Rechner montieren?+
Ja. HA08 und HA09 nehmen zusätzliche Sensorik und einen Bordcomputer auf, mit 50–80 kg Nutzlast.
Gibt es eine kleinere Option für die Lehre?+
Thunder ist ein vierrädriges ROS-Lehrchassis, Cutebot eine Raupenplattform – beide mit LiDAR-SLAM und RGB-D-Kamera.
Verwandte Seiten
Senden Sie uns Ihren Workflow
Beschreiben Sie Fläche, Aufgabe und Volumen – wir empfehlen das optimale Robotersetup und einen Inbetriebnahmeplan.